
在具身智能时代,机器人的每一次迈步、每一次抓取,都是对底层算力与实时响应的极限考验。动作的微小迟缓,都可能导致姿态失衡或抓取失败。作为机器人的“运动神经”,MCU不仅需要极速处理海量感知信号,更要高效完成复杂的控制运算。国民技术依托高性能MCU产品矩阵,以敏捷感知与精准控制为核心,为具身智能提供坚实的底层硬件支撑。
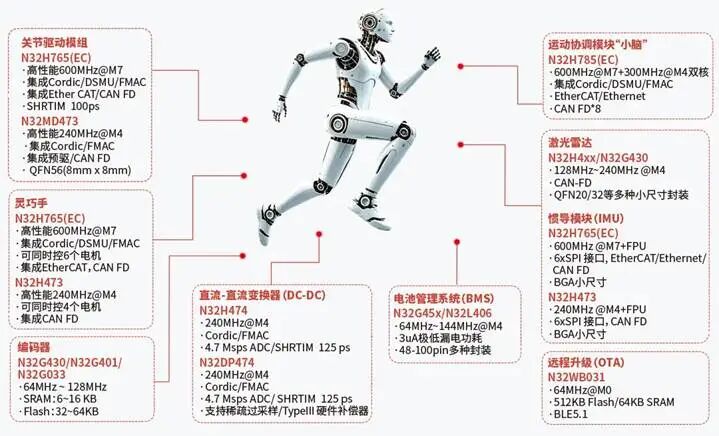
异构双核与硬件加速,重塑运动协调与关节控制
面对复杂的运动协调需求,国民技术N32H78x系列MCU采用异构双核架构,配合100 ps级超高分辨率定时器,为全局运动协调与指令调度提供强大算力。在关节侧,N32H47x系列MCU以最高240 MHz的Cortex-M4F内核运行FOC电机控制算法,其内置的CORDIC硬件协处理器可大幅加速三角函数与坐标变换等控制运算,确保机器人精准踩稳每一个动作节拍。此外,N32H474型号支持125 ps高分辨率定时器,能够对PWM控制信号进行极致精细的调节,满足高阶伺服驱动需求。
高速总线与多维感知,构建实时协同网络
运动协调的流畅性,离不开指令与反馈的毫秒级传递。以N32H785EC为例,该芯片集成了8路CAN-FD、千兆以太网MAC以及EtherCAT从站接口,为多节点、多模组之间的高速协同通信提供了可靠保障。
在感知层面,高阶机器人密集的传感器阵列对数据采集提出了严苛要求。N32H47x系列内置4个12 bit、4.7 Msps高速ADC,最多支持51个采样通道,并配备4个PGA与7个比较器,为电流、位置、力觉及触觉等多路信号提供充足的接入空间。通过关键电流采样与PWM的硬件级同步,结合其他信号的按需采集,MCU能够在极其有限的关节空间内,将感知与控制链路紧密耦合,实现微秒级的闭环响应。
分布式架构与高集成设计,突破灵巧手与空间瓶颈
针对人形机器人灵巧手这一公认的行业痛点,国民技术推出了“1+4”分布式MCU控制架构。通过1颗N32H7系列主控芯片与4颗N32H4系列节点芯片的协同,可轻松实现22个自由度的精准控制。其中,N32H473能够就近处理指腹的触觉信号,让手指在执行复杂运动的同时,实时感知并反馈接触状态,赋予机器人真正的“触觉”。
与此同时,为应对机器人关节内部极度受限的物理空间,国民技术推出了高集成度的N32MD473型号。该芯片将三相半桥预驱直接集成于MCU内部,省去了外置预驱芯片,不仅显著缩小了PCB面积,更有效降低了系统BOM成本。面对关节长期运转带来的温升挑战,N32H47x系列还提供覆盖-40℃至125℃宽温工作范围的型号,以车规级的可靠性标准,保障机器人在各种严苛工况下的持续稳定运行。
