
当前,人形机器人产业加速从技术示范走向规模化落地,高自由度仿生灵巧手作为核心执行部件,已成为行业产业化升级的关键突破口。随着市场需求持续释放,灵巧手在人形机器人整机成本中的占比达17%-30%,行业投融资与出货规模持续攀升,2026年全年销量预计突破7万只,标志着产业正式进入商业化落地与规模化交付新阶段。具备精密装配、柔性抓取、细微操作的高仿生灵巧手,已成为衡量人形机器人实用价值的核心指标,也对底层控制芯片的架构设计、实时性与可靠性提出更高标准。
在2026世界人工智能大会(WAIC)现场,多款22自由度及以上高端灵巧手集中展示精细作业能力,同时也凸显了行业共性技术瓶颈。高自由度灵巧手需在极小掌心空间内,高密度集成微型电机、高精度传感器与复杂线束,长期面临结构小型化、多关节实时同步、长期稳定运行三者难以兼顾的技术难题,而突破瓶颈的核心,在于底层控制架构的迭代升级。
传统控制方案存在三大核心短板
行业主流的单芯片集中控制架构,已无法适配22自由度高端灵巧手的量产与性能需求,具体短板集中在三方面:
空间布局受限,设备小型化难度大。传统单主控方案需要在狭小掌心内布设大量线束,布线复杂、集成度低,易出现信号串扰、散热不佳等问题,不仅增加装配难度与生产成本,也制约了灵巧手轻量化、微型化迭代升级。
控制实时性不足,精细操作精度有限。单主控轮询式处理多关节数据,存在固有通信延迟,无法满足穿针、精密拧螺丝、柔性托举等高精度场景的同步控制要求,易出现动作卡顿、抓取失效等问题,难以实现类人顺滑操作。
长期可靠性偏弱,商用落地受限。面向工业生产、家庭服务等全天候应用场景,灵巧手对芯片抗干扰能力、高密度散热性能、长期闭环控制稳定性要求严苛,传统方案难以支撑设备长期连续稳定运行,制约规模化商用落地。
架构升级:1+4分布式MCU控制方案破解行业痛点
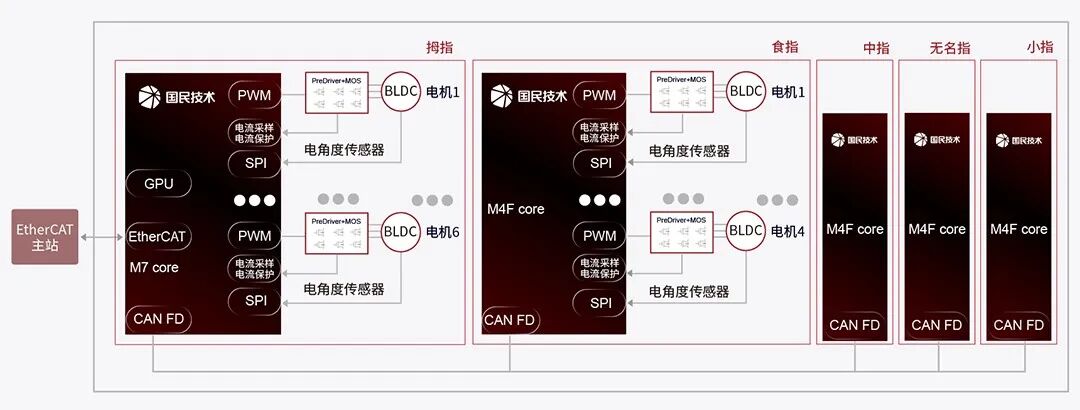
针对高自由度灵巧手行业难题,国民技术基于N32H系列芯片,创新推出适配22自由度灵巧手的1+4分布式分层控制架构。通过“全局主控统筹+单指节点独立控制”的分布式设计,从芯片底层同步解决空间集成、实时同步、长期可靠性三大问题,为人形机器人灵巧手提供高性能、高可靠、可量产的国产化完整控制方案。
单颗主控N32H7:全域统筹高效支撑复杂运动算法
方案采用N32H7作为全局主控芯片,搭载600MHz+300MHz M7+M4双核异构架构,算力充裕,可高效承载22关节整体运动逻辑、姿态解算及全域控制算法。芯片原生集成EtherCAT、CAN-FD高速工业总线,无需外挂协处理器,有效精简外围电路、降低整机BOM成本。
芯片内置CORDIC硬件协处理器,可对运动控制算法进行硬件级加速,搭配100ps超高分辨率PWM输出能力,保障全域控制指令精准、高效下发,为多关节协同运动提供稳定算力支撑。
四颗节点N32H47x:一指一控实现单关节高精度闭环
架构配置4颗N32H47x节点芯片,分布式部署于四指关节,实现单指独立控制,彻底解决传统集中式轮询架构的延迟问题。芯片集成125ps高精度定时器、4.7Msps高速ADC、40MHz带宽运算放大器,支持单端、差分双模式信号采集,搭建高性能完整模拟信号链路。
依托完备的片上资源,N32H47x可实时采集各关节电机扭矩、转速、位置等核心数据,本地完成毫秒级精准闭环控制,无需依赖复杂外围电路。有效简化掌心布线结构、优化散热条件与空间利用率,高度适配灵巧手小型化、高密度集成设计需求。
高速实时总线:微秒级同步构建多关节协同控制系统
主控与各指尖节点通过EtherCAT、CAN-FD高速工业总线实现互联互通,搭建高可靠实时传输网络,可实现微秒级硬实时同步,保障22个关节动作时序统一、协同流畅。同时具备优异的电磁抗干扰性能,在多电机高密度工作环境下可实现信号稳定传输、零丢包、零延迟,适配复杂工业工况,保障设备长期稳定运行。
感知能力升级:N32H47x支持六维力感知实现柔性仿生操控
在精准运动控制基础上,国民技术进一步依托N32H47x芯片,补齐灵巧手触觉感知短板,实现高精度力觉反馈与柔性控制。单颗N32H473可同时适配6路指腹传感器,通过高速ADC与高性能运放完成触觉信号的采集、放大与补偿预处理。
借助片上FPU浮点运算单元与CORDIC硬件加速能力,芯片可本地实时解算压力数值、受力方向、滑移趋势等多维触觉参数,自主生成抓握力度、姿态微调等控制指令,并通过CAN-FD总线微秒级同步上传至主控N32H7。
主控汇总22路关节运动数据与指尖触觉信息后,完成全域统筹调控,对各路电机实时闭环微调,构建“感知-采集-运算-决策-执行”的全链路仿生控制体系,实现柔性托举、精密抓取、细微调适等类人操作,大幅提升灵巧手作业精度与环境适配能力。
国民技术N32H系列1+4分布式控制架构,从底层突破了传统灵巧手控制方案的集成度、实时性与可靠性瓶颈,完美适配22自由度高端仿生灵巧手应用场景。以硬件架构革新、高速算力支撑、高精度感知闭环为核心优势,为人形机器人精细化作业、产业化落地提供高性能、自主可控的核心芯片解决方案,助力国产人形机器人产业高质量发展。如需国民技术N32H47x产品样品,请联系国民技术代理商——海凌微半导体,销售姜小姐:18126156267
